Comment fonctionne la navigation LiDAR : pourquoi votre robot aspire (ou rate) les mêmes zones
Par Dany Derensy 5 min de lecture
Photo : Onur Binay sur Unsplash
Un aspirateur robot LiDAR utilise un faisceau laser tournant pour mesurer en temps réel la distance aux obstacles et construire une carte précise de votre logement. C'est cette carte qui lui permet de planifier des trajectoires en lignes parallèles plutôt que de se déplacer au hasard. Si votre robot rate toujours les mêmes zones, c'est presque toujours lié à un angle mort du capteur, une carte corrompue ou un obstacle que le LiDAR ne détecte pas.
Un aspirateur robot LiDAR utilise un faisceau laser tournant pour mesurer en temps réel la distance aux obstacles et construire une carte précise de votre logement. C’est cette carte qui lui permet de planifier des trajectoires en lignes parallèles plutôt que de se déplacer au hasard. Si votre robot rate toujours les mêmes zones, c’est presque toujours lié à un angle mort du capteur, une carte corrompue ou un obstacle que le LiDAR ne détecte pas.
Ce qu’est vraiment le LiDAR dans un aspirateur robot
Le terme LiDAR signifie Light Detection And Ranging. Dans un aspirateur robot, il s’agit généralement d’un petit module rotatif positionné sur le dessus de l’appareil — la fameuse bosse caractéristique. Ce module émet des impulsions laser (infrarouge, invisible à l’œil) et mesure le temps que met chaque impulsion à revenir après avoir rebondi sur un obstacle.
En tournant à 360°, il effectue plusieurs centaines de mesures par seconde. Le résultat : une carte en 2D de l’espace, précise à quelques centimètres près, mise à jour en continu pendant toute la session de nettoyage.
SLAM : comment la carte est construite
Le LiDAR seul ne suffit pas. Le robot utilise un algorithme appelé SLAM (Simultaneous Localization and Mapping) qui fait deux choses en même temps :
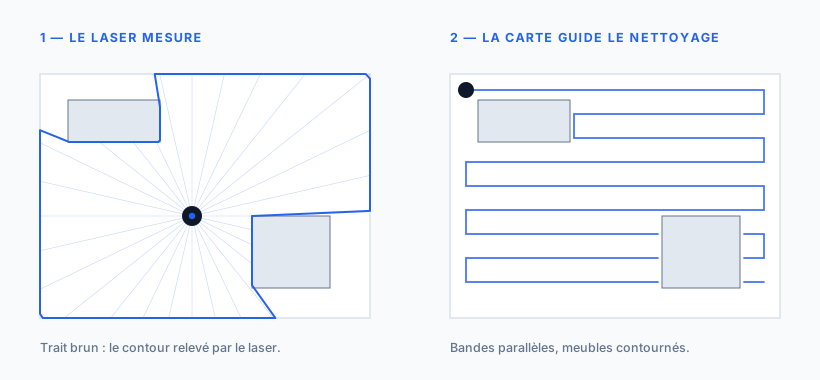
- Se localiser : savoir où il se trouve dans la pièce
- Cartographier : enregistrer la disposition des murs et des meubles
Ces deux tâches s’alimentent mutuellement. Plus la carte est précise, mieux le robot se localise ; mieux il se localise, plus la carte devient précise. C’est un processus itératif qui se stabilise généralement après quelques passages complets.
Pourquoi votre robot rate toujours les mêmes zones
C’est la question centrale. Les causes sont plus précises qu’on ne le croit.
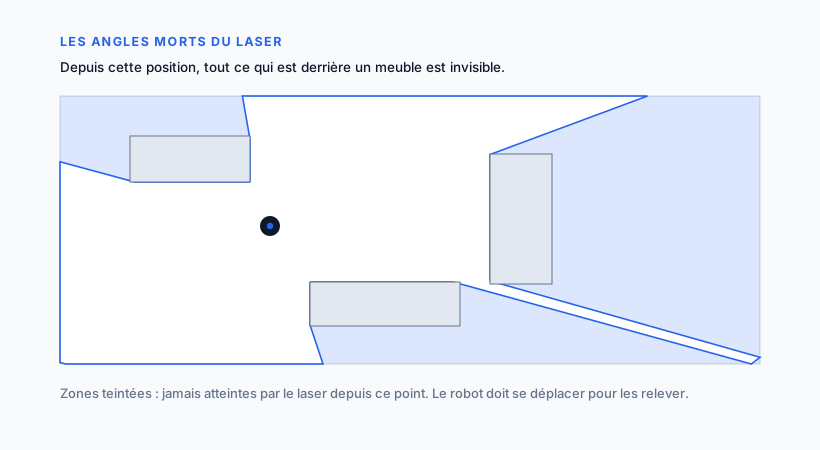
1. Les angles morts du capteur LiDAR
Le LiDAR scanne sur un plan horizontal, à la hauteur du module (environ 8 à 12 cm du sol selon les modèles). Il ne voit donc pas :
- Les objets très bas (câbles au sol, chaussettes)
- Les surfaces réfléchissantes comme le verre transparent ou les miroirs — le faisceau laser traverse ou repart dans une mauvaise direction
- Les pieds de meuble très fins (moins de ~1 cm de diamètre) qui ne renvoient pas assez de signal
2. Une carte dégradée ou obsolète
Si vous déplacez régulièrement vos meubles, la carte enregistrée ne correspond plus à la réalité. Le robot suit son itinéraire prévu sur une carte fantôme. Résultat : il contourne des obstacles qui n’existent plus ou fonce vers des espaces qu’il croit libres mais qui sont maintenant bloqués.
Solution directe : supprimer la carte et laisser le robot en reconstruire une depuis la base. La plupart des applications permettent de le faire en quelques secondes.
3. Les problèmes de couverture liés à l’algorithme de trajectoire
Même avec une carte parfaite, la façon dont le robot calcule son chemin peut créer des zones systématiquement ignorées :
- Les alcôves et recoins en L : si l’entrée est inférieure à la largeur du robot + sa marge de sécurité, il n’entre simplement pas
- Les zones sous les meubles bas : le module LiDAR dépasse souvent et empêche le passage même si le corps du robot passerait
- Les transitions entre pièces : si le seuil est détecté comme un mur sur la carte, la zone adjacente reste inaccessible
4. Les surfaces qui trompent le LiDAR
Certains matériaux posent des problèmes spécifiques :
| Matériau | Problème |
|---|---|
| Verre (porte, table) | Faisceau laser traversant ou dévié |
| Surface noire mate | Absorption du laser, faible retour de signal |
| Miroir | Réflexion spéculaire, fausse distance mesurée |
| Parquet très brillant | Réflexions parasites au sol |
Comment améliorer la couverture de votre robot LiDAR
Reconstruire la carte dans de bonnes conditions
Lancez une première cartographie :
- En journée, avec un éclairage normal (certains LiDAR sont sensibles aux variations lumineuses extrêmes)
- Avec les portes dans leur position habituelle
- Sans objets temporaires au sol (valises, cartons)
Utiliser les zones virtuelles avec précision
Pluôt que d’espérer que le robot s’adapte, définissez des zones de nettoyage intensif autour des zones problématiques dans l’application. Sur la plupart des robots récents, vous pouvez aussi forcer des passages supplémentaires dans une zone précise.
Aider le LiDAR sur les surfaces problématiques
Pour les portes vitrées : placez un autocollant ou un petit obstacle visuel à la base pour créer un point de réflexion. Ce n’est pas élégant, mais c’est efficace.
Et si votre robot n’est pas équipé d’un LiDAR ?
Les modèles à navigation par vSLAM (caméra visuelle) construisent leur carte à partir de repères visuels, et leurs angles morts ne sont pas les mêmes : ils manquent moins certains obstacles fins, mais dépendent de la lumière ambiante. Si vous hésitez encore entre les deux technologies, le sujet est traité en détail dans LiDAR vs caméra : comment votre aspirateur robot « voit » votre maison.